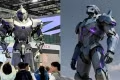
Neo1 được NeodraDynamics phát triển và ra mắt cùng JD Industrial tại Triển lãm Công nghiệp Quốc tế Trung Quốc (CIIF) 2026, diễn ra từ ngày 12 đến 16-10 ở Thượng Hải. Sản phẩm hướng đến những nhiệm vụ công nghiệp nặng mà các robot thông thường khó đáp ứng.
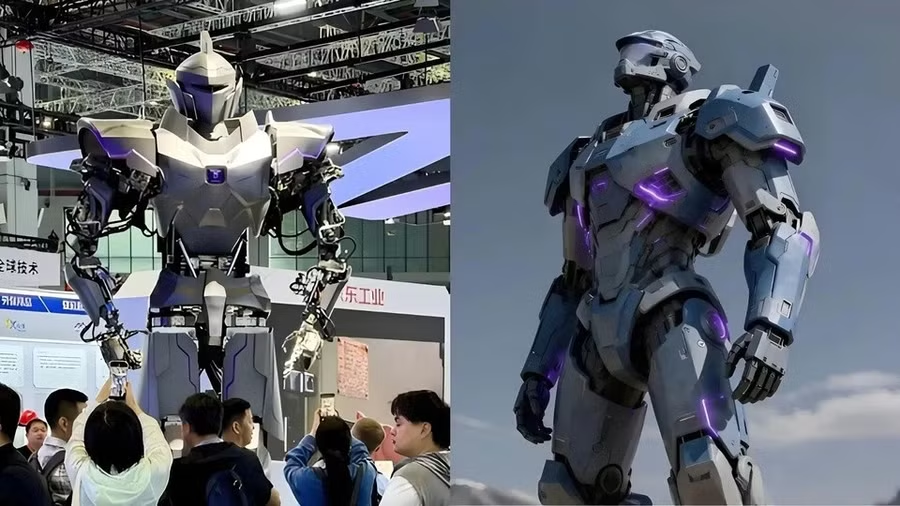
Điểm nổi bật của Neo1 nằm ở hệ thống 41 khớp chuyển động chủ động trên toàn thân, cho phép thực hiện các thao tác phức tạp. Trong đó, 39 khớp sử dụng bộ truyền động thủy lực kỹ thuật số thu nhỏ do công ty tự phát triển. 2 khớp còn lại ở cẳng tay sử dụng động cơ điện.
Theo NeodraDynamics, mỗi bộ truyền động thủy lực chỉ nặng khoảng 1 kg nhưng có thể tạo ra lực đẩy liên tục tính bằng tấn. Nhờ đó, 2 cánh tay robot có thể nâng tổng tải trọng xấp xỉ 500 kg, cao hơn đáng kể so với mức dưới 100 kg của phần lớn robot hình người thông thường.
Không chỉ tập trung vào sức mạnh, Neo1 còn được thiết kế để thực hiện những thao tác đòi hỏi độ chính xác cao. Nhà phát triển tuyên bố robot đạt độ chính xác định vị lên tới 0,005 mm.
Việc kết hợp truyền động thủy lực với điều khiển servo điện giúp Neo1 tận dụng lực lớn của hệ thống thủy lực và khả năng điều khiển chính xác của động cơ điện.
Tuy nhiên, thiết kế này cũng đặt ra những thách thức kỹ thuật như: kiểm soát áp suất chất lỏng, bảo đảm độ kín, quản lý nhiệt độ và duy trì sự ổn định của hệ thống điều khiển.
Về ứng dụng, NeodraDynamics định hướng Neo1 phục vụ nhiều lĩnh vực, từ lắp ráp linh kiện nặng, vận chuyển hàng hóa tại cảng, khai thác mỏ, xử lý tại hiện trường thảm họa đến sử dụng trong các cơ sở hạt nhân và môi trường biển sâu.
Những ứng dụng này có thể tận dụng các mô-đun thủy lực chuyên dụng, trong đó có giải pháp được giới thiệu là có khả năng chống bức xạ.
Thành lập năm 2024 tại Bắc Kinh, NeodraDynamics tập trung phát triển công nghệ truyền động kết hợp thủy lực và điện, thay vì chỉ dựa vào động cơ điện như nhiều dòng robot hình người khác.
Sự xuất hiện của Neo1 cho thấy một hướng phát triển mới của robot hình người, trong đó sức mạnh cơ học được đặt ngang hàng với khả năng điều khiển chính xác.
Tuy nhiên, hiệu quả thực tế của mẫu robot này vẫn phụ thuộc vào khả năng vận hành ổn định, độ tin cậy và mức độ đáp ứng yêu cầu trong các môi trường công nghiệp.